Mindestens 65 km/h
Über die Dimensionierung des Abtriebszahnrads für den gewählten Elektromotor. Die Übersetzung entscheidet, ob das Bike Drehmoment am Berg oder Endgeschwindigkeit in der Ebene liefert – wir legen sie auf diesen Zielwert aus.
Technik
Diese Seite ist bewusst detailliert: Für Betreuung, Prüfungskommission und technisch interessierte Partner soll nachvollziehbar sein, was wir übernehmen, was wir ersetzen und was wir selbst entwickeln.
Konzept
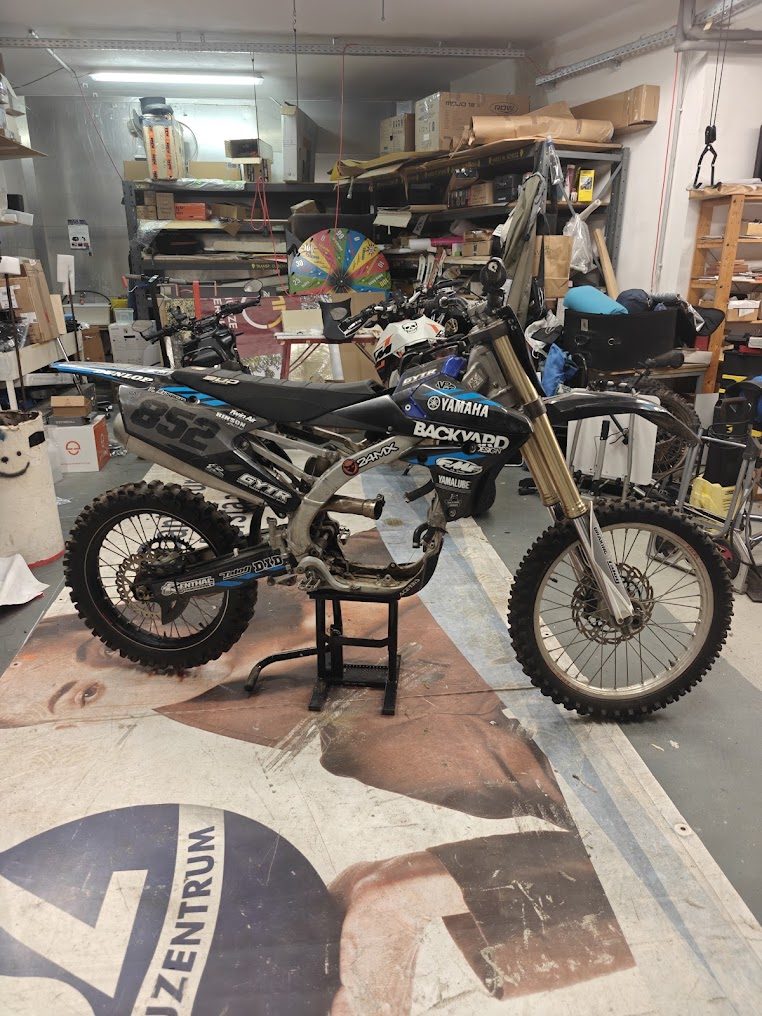
Ausgangspunkt ist eine gebrauchte Yamaha YZ450F, funktionstüchtig bis auf den Verbrennungsmotor. Genau das macht sie zur idealen Grundlage: ein erprobtes Fahrwerk zum Preis eines Defektfahrzeugs – 900 Euro. Das Motorrad steht bereits in der Werkstatt.
Wir entfernen den kompletten Verbrennungsmotor samt Tank, Auspuff und allen zugehörigen Komponenten.
Wir integrieren einen Elektromotor, ein selbst gebautes Akkupack mit Battery-Management-System sowie einen leistungsstarken Motorkontroller.
Wir behalten Rahmen, Schwinge, Federung, Bremsanlage und die gesamte Peripherie. Dort, wo Serientechnik ausgereift ist, wäre eine Eigenentwicklung reine Beschäftigungstherapie.
Zielwerte
Zwei Zahlen bestimmen die gesamte Auslegung. Alles andere folgt aus ihnen.
Über die Dimensionierung des Abtriebszahnrads für den gewählten Elektromotor. Die Übersetzung entscheidet, ob das Bike Drehmoment am Berg oder Endgeschwindigkeit in der Ebene liefert – wir legen sie auf diesen Zielwert aus.
Daraus ergeben sich Zelltyp, Systemspannung, Kapazität und der physische Aufbau des Packs. Das Akkupack ist mit 3.000 bis 3.500 Euro die teuerste und mit Abstand aufwendigste Baugruppe des Projekts.
Baugruppen
Motorrad-Chassis, Motorhalterung, Rahmenmodell in CAD, Kleinteile und Halterungen sowie sämtliche Fertigungs- und Montageelemente. Die Auswahl der Fertigungsverfahren – 3D-Druck oder CNC – läuft.
Elektromotor, Batteriezellen, Akkupack als CAD-Modell, verschweißter Zellverbund, fertiges Akkupack sowie Verkabelung und Sicherheitskomponenten. Motor, Zelltyp und BMS werden derzeit ausgewählt.
Mikrocontroller, Motorsteuerungs-Software, Sensoren, Steuerungslogik und die Parameter der Feinabstimmung. Die Steuerung ist die Schnittstelle zwischen Fahrerbefehl und Motorkontroller.
Oberflächenkonzept, visuelle Oberfläche als Software, Display in einem selbst konstruierten Gehäuse an der Lenkstange, über Tasten einstellbare Fahrmodi, GPS-Modul und Wheelie-Modul.
Motorhalter, Akkupackgehäuse und sämtliche Befestigungsteile müssen millimetergenau in einen Rahmen passen, für den es keine CAD-Daten gibt. Entweder wir modellieren ihn von Hand nach oder wir scannen ihn ein. Ein präzises digitales Modell entscheidet darüber, wie oft wir Teile nachfertigen müssen – und damit über Kosten und Zeitplan.
Konstruktion
Der Rahmen wird in CAD nachmodelliert beziehungsweise mit einem 3D-Scanner eingelesen. Auf dieser Basis konstruieren wir die Einbauelemente und alle Kleinteile zur Befestigung.
Optionale Ziele
Zwei Erweiterungen, die wir umsetzen, sofern der Zeitplan es hergibt. Sie sind bewusst als optional deklariert – nicht als Versprechen.
Ein Programm, das Echtzeit-GPS-Daten an das Display sendet und auswertet – Grundlage für Streckenaufzeichnung und die Auswertung von Testfahrten.
Elektromotoren liefern ihr volles Drehmoment ab der ersten Umdrehung. Die Wheelie Control begrenzt die Beschleunigung so, dass das Motorrad nicht nach hinten kippt.
Sicherheit
Ein selbst gebautes Akkupack mit mehreren Kilowattstunden Energieinhalt ist der Punkt, an dem sowohl die Prüfungskommission als auch jeder Materialpartner genau hinsieht. Deshalb steht die Sicherheitskette vor der ersten Fahrt – nicht danach.
Ein gut erreichbarer Not-Aus trennt den Hauptstromkreis unabhängig von der Software. Er wirkt direkt auf das Hauptschütz, damit ein abgestürzter Mikrocontroller die Abschaltung nicht verhindern kann.
Das Fahrzeug ist nach dem Einschalten nicht sofort fahrbereit. Erst ein bewusster zweiter Schritt am Ready-Taster gibt den Antrieb frei, und das nur bei geschlossenem Gasgriff. Ein Anfahren beim Einschalten ist damit ausgeschlossen.
Temperatursensoren an Motor, Motorkontroller und Akkupack melden an die Steuerung. Bei Überschreiten der Grenzwerte wird die Leistung stufenweise zurückgenommen, bevor abgeschaltet wird – das Bike wird langsam, statt unvermittelt stehenzubleiben.
Ein Lagesensor erkennt einen Sturz. Überschreitet die Neigung den Grenzwert oder bleibt sie zu lange bestehen, wird das Drehmoment sofort auf null gesetzt. Ein Motorrad, das nach einem Sturz weiterdreht, ist gefährlicher als eines, das steht.
Bei ausgeklapptem Seitenständer bleibt der Antrieb gesperrt. Der Schalter ist so verdrahtet, dass ein Kabelbruch zur sicheren Seite hin wirkt: im Zweifel keine Freigabe.
Das Battery-Management-System überwacht Zellspannungen, Strom und Temperatur und trennt bei Über- oder Unterschreitung. Dazu kommen Hauptsicherung, Service-Trennstecker und eine Verkabelung, die auf den maximalen Dauerstrom ausgelegt ist.
Datenblatt
Zielwerte und – sobald gemessen – die tatsächlich erreichten Werte. Genau diese Gegenüberstellung ist der Kern der Arbeit. Wir tragen hier ausschließlich Werte ein, die wir belegen können.
| Parameter | Zielwert | gemessen |
|---|---|---|
| Basisfahrzeug | Yamaha YZ450F, Verbrennungsmotor defekt | vorhanden |
| Leistung | zurzeit geplant: rund 50 PS (etwa 37 kW) | steht aus |
| Kapazität des Akkupacks | zurzeit geplant: 4.500 bis 6.500 Wh | steht aus |
| Höchstgeschwindigkeit | mindestens 65 km/h | steht aus |
| Reichweite | mindestens 45 km | steht aus |
| Systemspannung | in Auslegung | steht aus |
| Gesamtgewicht fahrbereit | in Auslegung | steht aus |
| Ladezeit | in Auslegung | steht aus |
Wir erklären gern im Detail, wie wir zu unseren Auslegungen kommen.