01 — WAS RAUSKOMMT
Verbrenner Komponenten
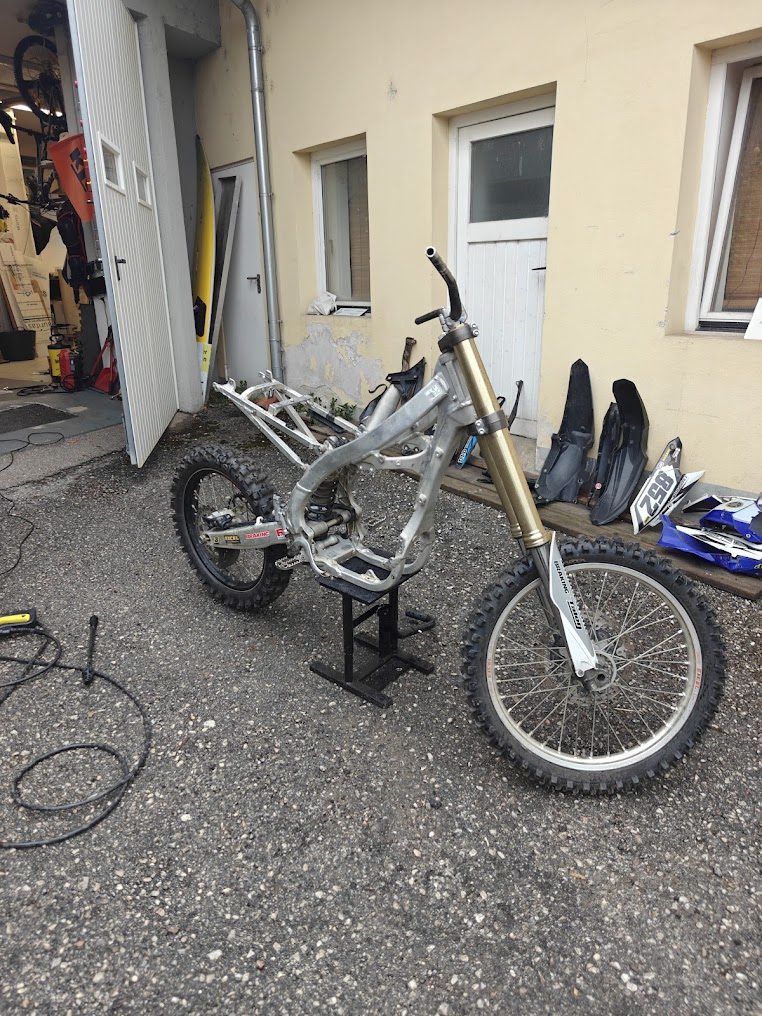
Der komplette Verbrennungsmotor samt Tank, Auspuff und zugehörigen Komponenten wird ausgebaut. Was übrig bleibt, ist ein erprobtes Fahrwerk mit freiem Bauraum.
Diplomarbeit · Schuljahr 2026/27 · HTL Wien 3 Rennweg
Ein Motocross-Motorrad mit defektem Verbrennungsmotor landet normalerweise beim Schrotthändler. Wir machen daraus ein vollelektrisches Dirtbike – mit selbst ausgelegtem Antrieb, selbst gebautem Akkupack und eigener Steuerungssoftware. Drei Schüler der Höheren Abteilung für Mechatronik, ein Schuljahr, ein Fahrzeug.
Die Projektidee
Ein gebrauchtes Motocross-Motorrad, funktionstüchtig bis auf den Verbrennungsmotor, ist die ideale Grundlage. Statt es zu verschrotten, bauen wir die klassischen Antriebskomponenten aus und setzen das Fahrzeug elektrisch wieder instand.
01 — WAS RAUSKOMMT
Der komplette Verbrennungsmotor samt Tank, Auspuff und zugehörigen Komponenten wird ausgebaut. Was übrig bleibt, ist ein erprobtes Fahrwerk mit freiem Bauraum.
02 — WAS REINKOMMT
Ein leistungsstarker Elektromotor, ein Akkupack mit Battery-Management-System und ein passender Motorkontroller. Ausgelegt, konstruiert und gebaut von uns.
03 — WAS BLEIBT
Rahmen, Schwinge, Federung, Bremsanlage und die gesamte Peripherie bleiben weitgehend erhalten. Das spart Aufwand dort, wo Serientechnik bereits ausgereift ist.
Das Ergebnis
Am Ende steht ein emissionsfreies, leises und wartungsarmes Elektro-Motocross-Bike. Kein Gemisch, kein Auspuff, kein Ölwechsel – aber das Fahrgefühl, für das ein Motocrosser gebaut ist. Eine mikrocontrollerbasierte Ansteuerung mit Fahrmodi, GPS und Sturzerkennung ergänzt den Antrieb.
Die Arbeit entsteht an der Höheren Abteilung für Mechatronik der HTL Wien 3 Rennweg im Schuljahr 2026/27, Projektnummer 3R ME 27 07.
Arbeitspakete
Der Projektstrukturplan gliedert die Arbeit in fünf Blöcke mit insgesamt 20 Meilensteinen.
Ausbau des Verbrennungsmotors, Konstruktion der Einbauelemente für Motor und Motorkontroller, Nachmodellierung des Rahmens in CAD, Kleinteile, Fertigung und Montage.
Auswahl des Elektromotors, Berechnung des Abtriebszahnrads, Auswahl der Batteriezellen und des BMS, Akkupack in CAD, Zellverbindung durch Punktschweißen, Fertigstellung des Akkupacks.
Auswahl des Mikrocontrollers, Programmierung der Motorsteuerung, Sensorintegration, Test der Steuerungslogik und Feinabstimmung.
Konzept und Programmierung der visuellen Oberfläche, Integration des Displays am Lenker, einstellbare Fahrmodi, GPS-System und Wheelie Control.
Recherche und Konzept, Diplomarbeitsansuchen, fortlaufende Dokumentation, Abschlussdokumentation und Präsentation vor Fachpublikum.
Ein GPS-System, das Echtzeitdaten an das Display sendet und auswertet. Und eine Wheelie Control, die verhindert, dass das Motorrad bei zu starker Beschleunigung nach hinten kippt.
Fortschritt
Wir dokumentieren jeden Projektschritt öffentlich – für die Betreuung, für unsere Partner und für alle, die den Aufbau mitverfolgen wollen.
2 von 20 Meilensteinen erreicht · Stand September 2026
Zieldefinition, Projektstrukturplan, Risikoanalyse und Budget.
Diese Seite – ab jetzt wächst sie mit dem Projekt.
Der Rahmen wird eingescannt und in CAD nachmodelliert – die Basis für jede Halterung, die danach entsteht.
Das Team
Wir sind Schüler der Klasse 5AM, Höhere Abteilung für Mechatronik an der HTL Wien 3 Rennweg. Jeder von uns bringt rund 250 Arbeitsstunden ein.
Projektleitung · Konstruktion
3D-Scan und Nachmodellierung des Rahmens, Konstruktion und Fertigung der Einbauelemente für Motor, Motorkontroller und Akkupack.
Stellvertretende Projektleitung · Elektronik
Berechnung des Abtriebszahnrads, Auslegung und Bau des Akkupacks, Auswahl des BMS, Inbetriebnahme und Test.
Programmierung
Programmierung des Motorkontrollers, Display mit Geschwindigkeit und Restenergie, einstellbare Fahrmodi, GPS-System und Wheelie Control.
Betreuung: Ewald Cekan (Hauptbetreuung) · Martin Meschik (Stellvertretung) · Martin Sommer (individuelle Betreuung) · Nikolaus Baumgartinger (Abteilungsvorstand)
Partner
Akkupack, Motor, Motorkontroller und Kleinteile summieren sich auf 7.200 bis 7.700 Euro. Finanziert wird das Projekt laut Plan größtenteils bis vollständig über Sponsoren – was offen bleibt, tragen wir drei zu gleichen Teilen.
Wer uns unterstützt, steht auf der Partnerseite – mit dem, was er beisteuert.